NKW 3D Robot Simulatorห้องปฏิบัติการหุ่นยนต์เสมือนจริง
ห้องทดลองหุ่นยนต์หุ่นยนต์ซูโม่
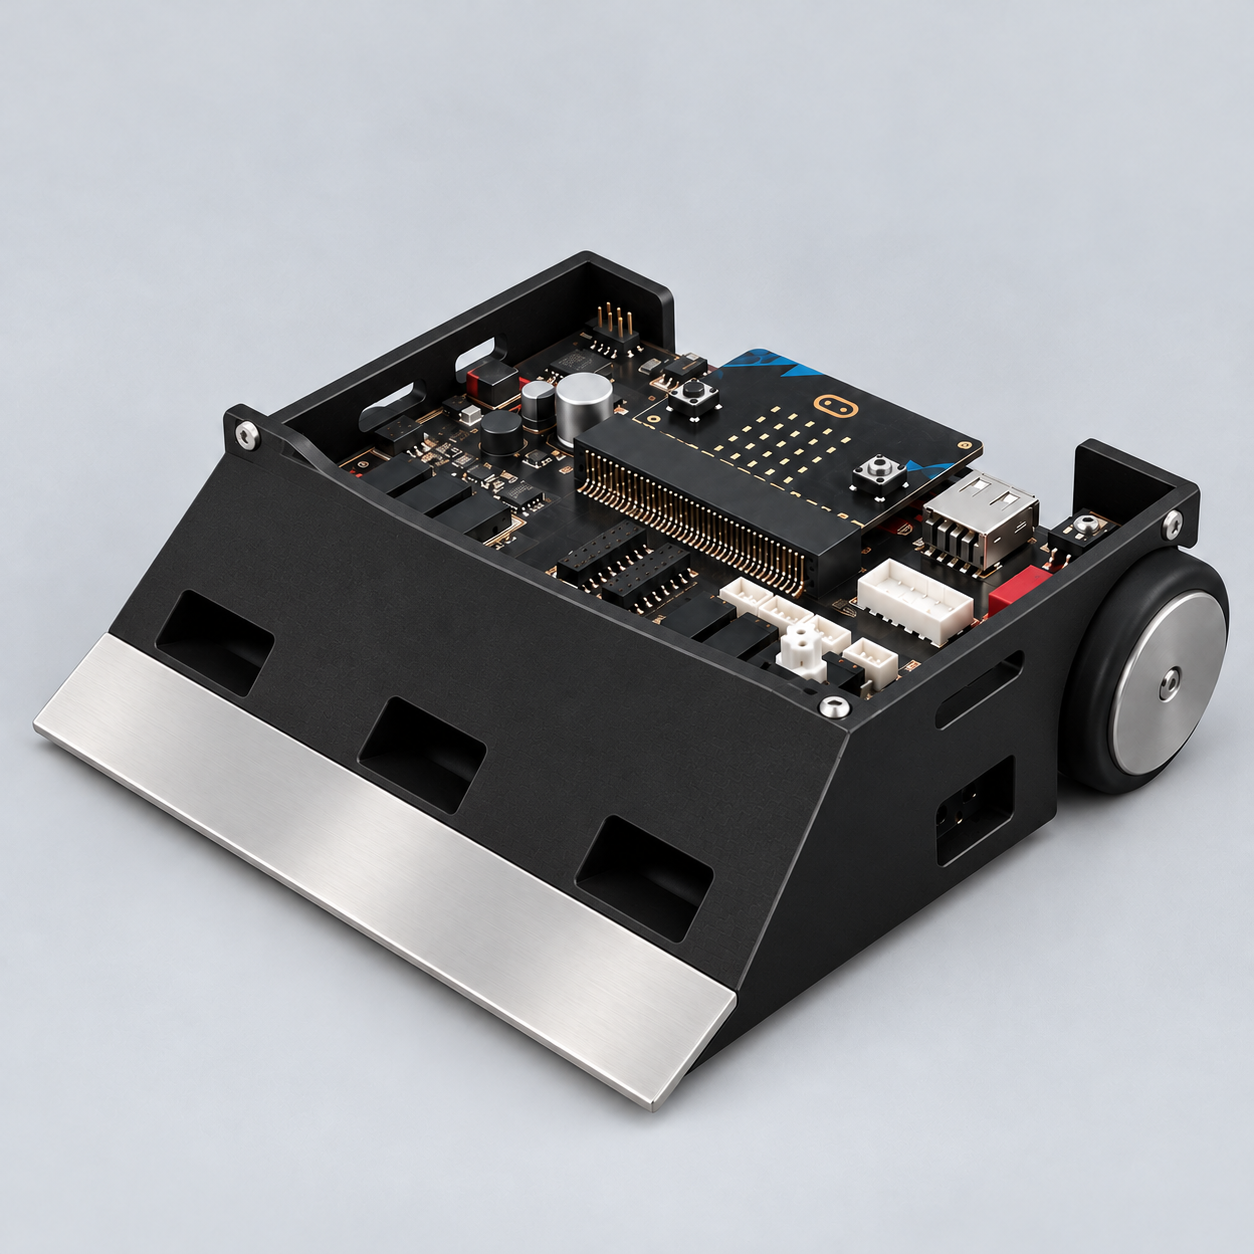
SUMO:BIT ตัวถังและล้อยางดำ
ห้องทดลอง / SUMO:BIT + micro:bit

หุ่นยนต์ซูโม่ · คิดกลยุทธ์ผ่านการทดลอง

เพิ่มโหมดตัดสิน Sumo 1000 g. Auto ตามเอกสารแนบ • ครูยืนยันการสัมผัสพื้นภายนอกและเหตุที่ต้องใช้ดุลยพินิจ • ตัวแก้ไขบล็อกทางเลือก Blockly; รองรับแปลงบล็อก MakeCode บางส่วน ยังไม่ใช่การเชื่อม PXT แบบสด และไม่ส่งออก .hex
บันทึกในเครื่องนี้
โปรแกรม A · ฝ่ายนักเรียนSUMO:BIT v1.3.1 · ตัวแก้ไขบล็อกทางเลือก
ตรวจโปรแกรมขณะพัก

กดพักเพื่อดูคำสั่งถัดไปและค่าขณะนั้น

ทำคำสั่ง: สนามยังไม่เดินเวลา · เดินเวลา: ทั้งสองโปรแกรมและฟิสิกส์ทำงาน 50 ms · สีน้ำเงินไฮไลต์คำสั่งปัจจุบัน
A · พร้อมฝึก

ยังไม่มีเงื่อนไขที่ประเมิน

กดเริ่มเพื่อดูคำสั่งที่ทำงานจริง

PWM −255 ถึง 255 · Edge 0–1023 · Opponent 0=พบ / 1=ไม่พบ · ผังขาจากส่วนขยายจริง
สนามซูโม่จำลอง 3 มิติสนามฝึก 120 ซม. · ไม่มีเส้นกลางสนาม
ซม.ใช้อยู่ 30 ซม.เซนเซอร์ทั้ง 5 ตัว · ปรับได้ 10–150 ซม. ในแบบจำลอง
สถานะการจำลองพร้อมฝึก
SUMO:BIT · สนามฝึกกำหนดเอง
ลากหมุน · ล้อเมาส์ซูม · คลิกขวาเลื่อน
เส้นทาง Aเส้นทาง Bแนวเซนเซอร์ขอบชน
เวลาฝึก · วินาที (s)0.00
มอเตอร์ L / R · PWM −255…2550 / 0
ผลแบบฝึก—
micro:bit / เส้นทาง—
กรรมการ · Sumo 1000 g. Auto
โหมดฝึก — ยังไม่เริ่มนัดแข่งขัน

โปรแกรมต้องหน่วงเองอย่างน้อย5วินาที; AIหน่วง5วินาที • หุ่นยื่นพ้นขอบเป็นเหตุให้ตรวจสอบ ไม่ใช่หลักฐานว่าสัมผัสพื้นนอกแท่น

ชุดสถานการณ์ฝึกแบบฝึกเพิ่มเติม ไม่ใช่ตำแหน่งเริ่มตามกติกาแข่งขัน
ตำแหน่งเริ่มแบบฝึกเดิม
เปรียบเทียบ A / B แบบทันทีป้ายฝ่าย A/B ต่างจากปุ่ม micro:bit A/B · คำสั่งมอเตอร์ PWM −255…255
เซนเซอร์ที่โปรแกรมอ่านได้จริงข้อมูลดิบ ไม่มีพิกัดคู่ต่อสู้ส่งให้โปรแกรม
Edge ขวา P0 / ซ้าย P1 · Opponent L P16 / FL P15 / FC P14 / FR P13 / R P12 · ตำแหน่งและมุมเป็นประมาณจากภาพ
เหตุการณ์และคู่ต่อสู้

ฝึกเดี่ยว — ไม่มีคู่ต่อสู้

บันทึกและเล่นย้อนหลัง
บันทึกและเล่นย้อนหลังบันทึกอัตโนมัติขณะทดลอง · ภาพย้อนหลังเงียบและไม่รันโปรแกรม
ยังไม่มีรอบบันทึก
คู่ต่อสู้หลายกลยุทธ์ · ใช้เซนเซอร์และแรงขับเดียวกัน

ทั้ง3แบบหลบขอบด้วยคำสั่งมอเตอร์ที่แสดงในแผงB ไม่มีการย้ายตำแหน่งหรืออ่านพิกัดคู่ต่อสู้ · ระดับความยากใช้ค่าที่ตั้งไว้

วิเคราะห์เหตุแพ้–ชนะจากหลักฐาน

ผลจากระบบตัดสินเดิมแยกจากข้อเสนอแนะเรื่องกลยุทธ์ · กดเหตุการณ์เพื่อดูย้อนหลัง · คำสั่งย้อนหลังอ้างจากข้อมูลที่บันทึก ไม่ใช่บล็อกที่กำลังแก้ในหน้า

เริ่มทดลองแล้วหยุดหรือพักเพื่อดูหลักฐาน
ตารางทดสอบความทนทานของโปรแกรม
ตารางทดสอบความทนทานของโปรแกรมยังไม่มีชุดทดสอบ

โปรแกรมเป็นหุ่นA พบคู่ต่อสู้แต่ละกลยุทธ์ด้วยseedชุดเดียวกัน · ใช้สถานการณ์ฝึกปัจจุบันและฟิสิกส์ชุดเดียวกันทุกฉบับ · ผลแบบฝึก ไม่ใช่ยูโคตามกติกา

อัตราชนะใช้รอบที่ไม่มีruntime errorเป็นตัวหาร แสดงข้อผิดพลาดแยก · เวลาพบคู่ต่อสู้เฉลี่ยเฉพาะรอบที่เซนเซอร์พบ พร้อมจำนวนรอบที่พบ · ข้อมูลชุดล่าสุดบันทึกในเบราว์เซอร์ ควรส่งออกสำรอง

คู่มือวิเคราะห์ผล กลยุทธ์ และตารางความทนทาน
ทดลองซ้ำและเปรียบเทียบสองโปรแกรม
ทดลองซ้ำและเปรียบเทียบสองโปรแกรมทั้งสองโปรแกรมเป็นหุ่น A พบคู่ต่อสู้ชุดเดียวกัน · ค่าฟิสิกส์และ seed เดียวกันเป็นคู่
ฉบับที่ 1: โปรแกรมปัจจุบัน · ฉบับที่ 2: ยังไม่ได้เปิดไฟล์

ใช้สถานการณ์ที่เลือกด้านบน หมุนตำแหน่งเริ่มด้วย seed เท่ากันทั้งสองฉบับ · ขณะรันล็อกการแก้ไข · ส่งปุ่มเริ่มตามตัวเลือกเดียวกันทั้งสองฉบับ หากเลือกไม่กดปุ่ม โปรแกรมที่รอปุ่มจะยังคงรอ

พร้อมทดลอง

สมุดการทดลองซูโม่
ฟิสิกส์เป็นแบบระนาบ มีมวล แรงขับ แรงเสียดทาน และการชนรูปทรงตัวหุ่น ยังไม่จำลองการงัด/ยก/พลิกหุ่น กระแสมอเตอร์จริง และการตกกระแทกพื้น เงื่อนไขออกใช้รูปหุ่นทั้งชิ้นพ้นวงกลมเฉพาะแบบฝึก ไม่ใช่คำตัดสินตามกติกาจริง