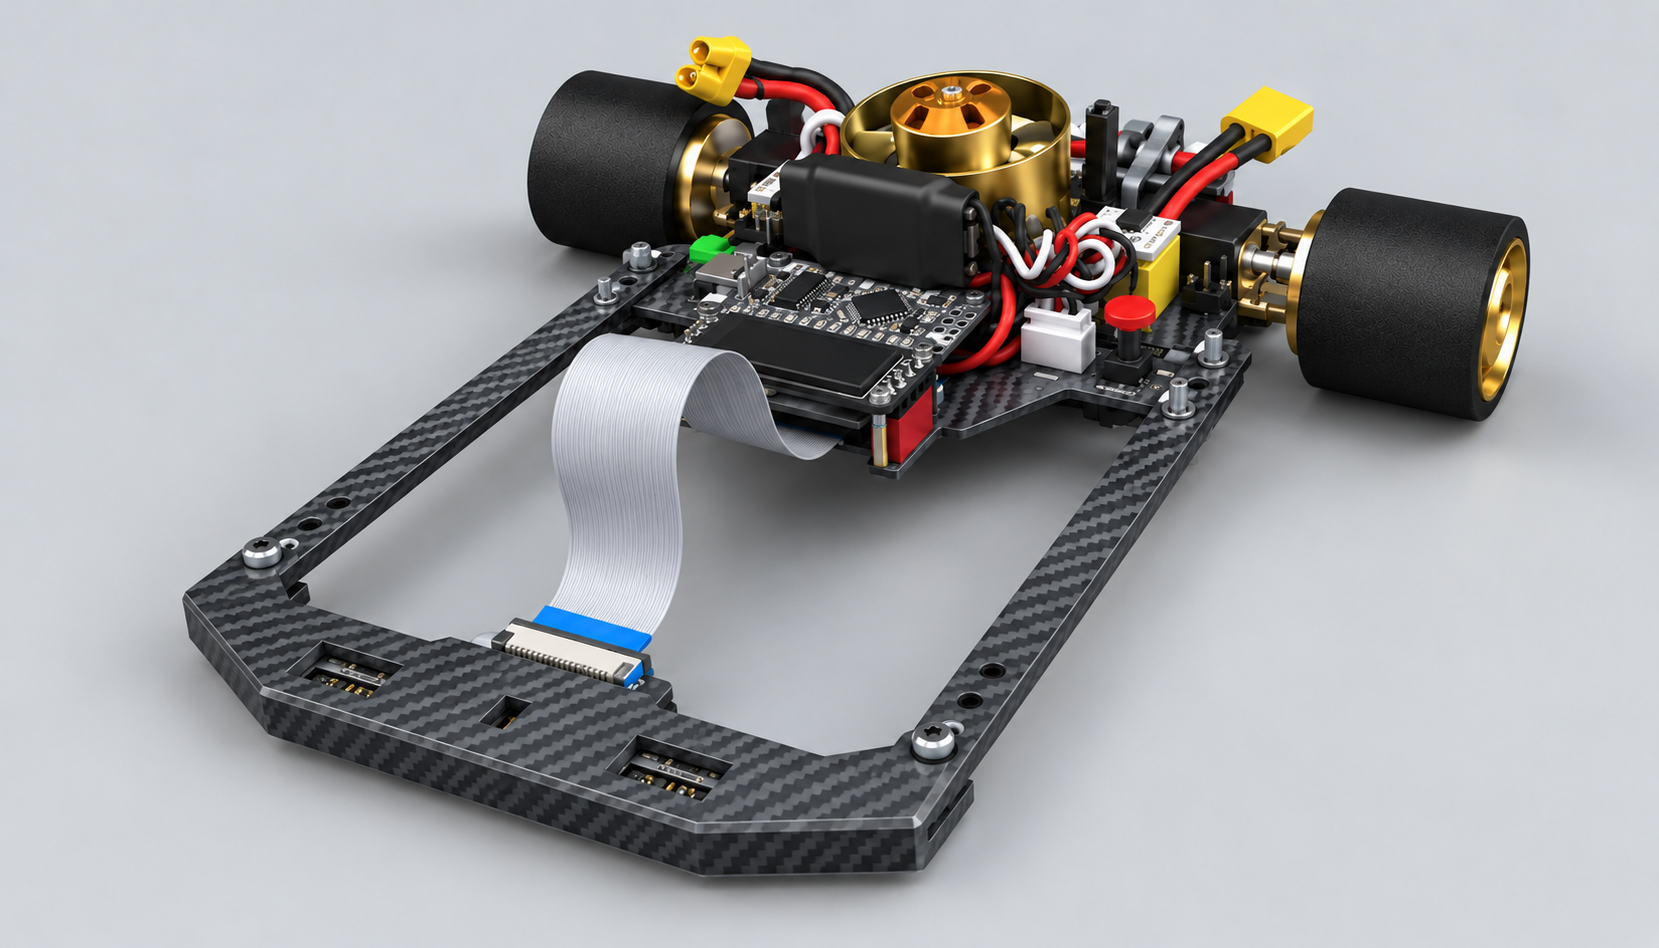
หุ่นยนต์เดินตามเส้น
EasyKids LineFollower V2 · ทดลอง คิด ปรับปรุง
โค้ด C++ ประกอบบล็อก (ยังไม่ผ่าน build ฮาร์ดแวร์)
สนามปกติ
แบบฝึกเพิ่มเติม30วินาที · ไม่รับรองเวลาครบรอบ · โปรแกรมอ่านเซนเซอร์เพื่อควบคุมเอง ไม่มีการช่วยเลี้ยว
กดพักเพื่อดูคำสั่งถัดไป
ตำแหน่งและลำดับซ้าย–ขวาบนหุ่นเป็นประมาณ; sensorArr อ้างอิงขาจริงจากซอร์ส ไม่มีข้อมูลแนวทางวิ่งส่งให้โปรแกรม PID การเรียนรู้อ่านเฉพาะเซนเซอร์ · หลุดเส้น=ไม่มีตัวใดพบสีเส้นที่เลือกในtickนั้น
กราฟค่าจริงและการควบคุม
หน้าต่างล่าสุด 20 วินาที · Error คำนวณจากเซนเซอร์ขณะนั้น · P/I/D คือส่วนร่วมของคำสั่ง PID ที่ประเมินล่าสุด ไม่ใช่ค่า KP/KI/KD · เส้นขาดเมื่อไม่มีค่าหรือหลุดเส้น
ย้อนหลังและวิเคราะห์จังหวะหลุดเส้น
ยังไม่มีข้อมูล
เปรียบเทียบชุดค่า P / PID
แทนค่าฐาน สูงสุด KP/KI/KD ของบล็อก PID การเรียนรู้เฉพาะสำเนาโปรแกรมสำหรับทดลอง ไม่แก้บล็อกต้นฉบับ ไม่ปรับ pidLine ของ EasyKids เงียบ ๆ · ทุกชุดใช้สนาม ฟิสิกส์ และลำดับ seed เดียวกัน
| ชื่อชุด | ฐาน % | สูงสุด % | KP | KI | KD |
|---|
พร้อมทดลอง
วิเคราะห์เหตุหลุดเส้นจากหลักฐาน
พักหรือหยุดก่อนวิเคราะห์ ใช้ค่าจากไฟล์ที่บันทึก ไม่ใช้โปรแกรมที่กำลังแก้มาอธิบายแทนรอบเก่า · เกณฑ์สังเกตเพื่อการเรียนรู้ ไม่ใช่ข้อพิสูจน์สาเหตุ
ทดสอบหลายสนาม · เปรียบเทียบโปรแกรม A/B
A = โปรแกรมปัจจุบัน B = สำเนาหรือโครงงานที่เปิด ใช้เฉพาะโปรแกรมจาก B ส่วนค่าหุ่นและสนามใช้ชุดของ A ร่วมกัน รวมถึง noise/ความคลาดเคลื่อนที่ตั้งไว้ · กลับสนามปกติก่อนใช้ · ไม่เปลี่ยนบล็อกและไม่ขับหุ่นบนสนามหลักระหว่างทดสอบ
เลือก 1–8 สนาม สนามภาพที่ยังไม่ยืนยันจุดตรวจจะไม่รับรองเวลาครบรอบ ใช้ดูพฤติกรรมและการหลุดเส้นเท่านั้น
ยังไม่มีชุดผล · ใช้เวลาจำลองและ seed เดียวกันเป็นคู่ · หยุดมอเตอร์เมื่อครบรอบเสมอ