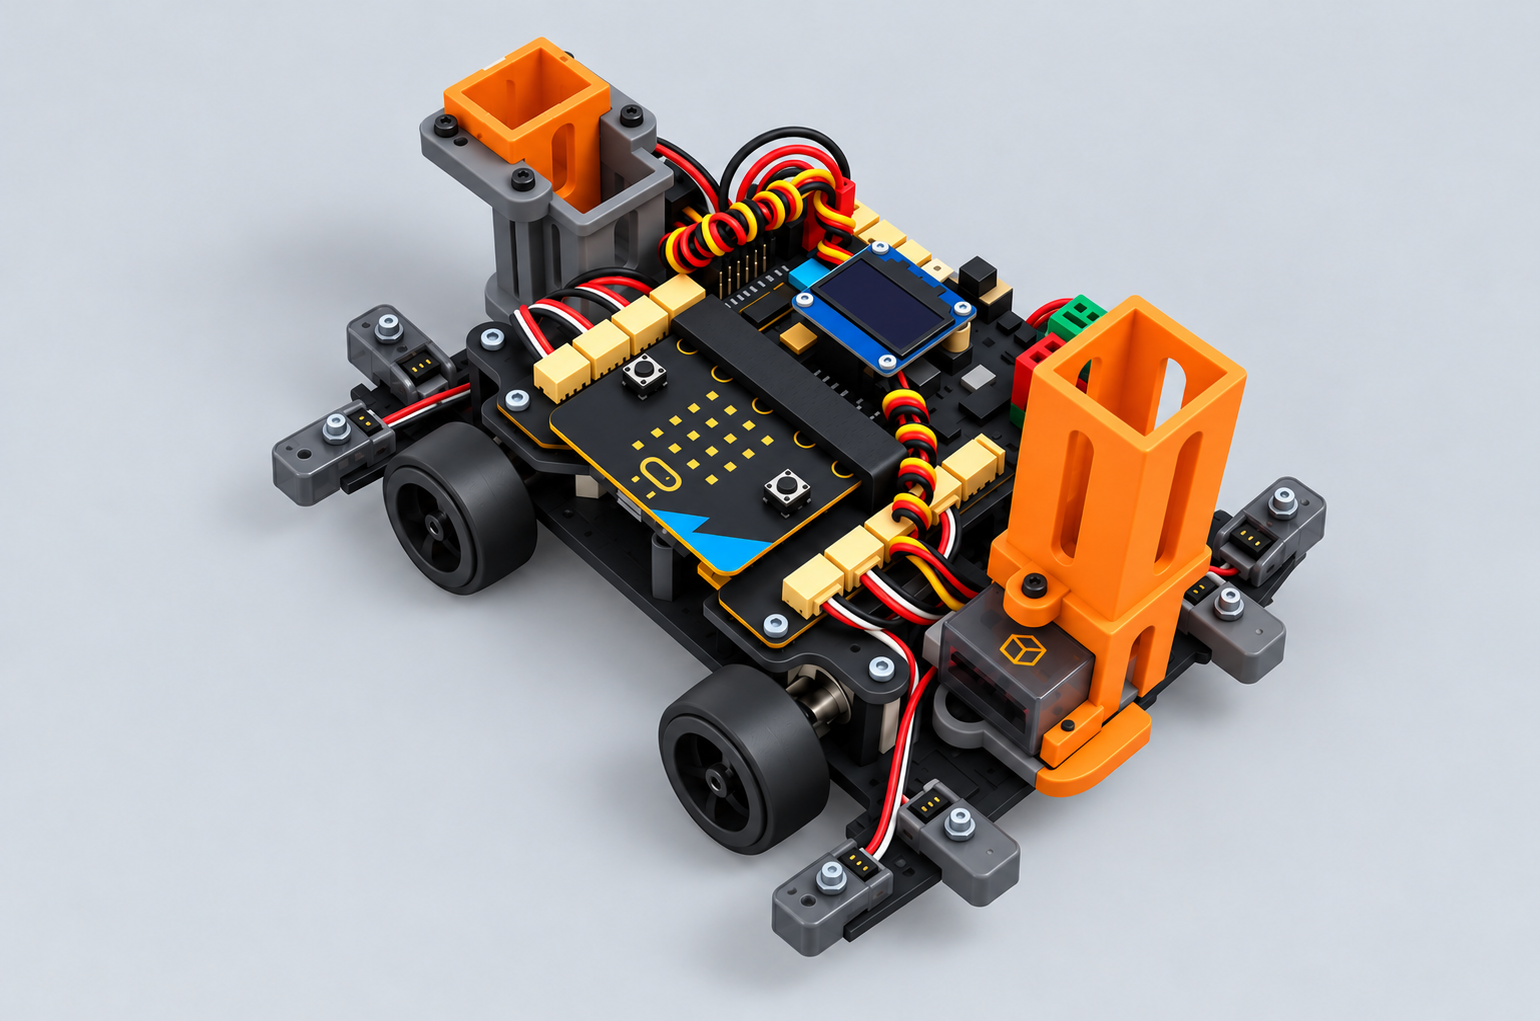
01 / RESCUE ROBOT
หุ่นยนต์กู้ภัยระดับกลาง
ฝึกขับเคลื่อน อ่านเซนเซอร์ และส่งถุงยังชีพ
อ้างอิงศิลปหัตถกรรมนักเรียน ครั้งที่ 70
ห้องทดลองหุ่นยนต์ 3 มิติ สำหรับเรียนรู้ผ่านการเขียนโปรแกรมและลงมือทดลอง
ฝึกขับเคลื่อน อ่านเซนเซอร์ และส่งถุงยังชีพ
อ้างอิงศิลปหัตถกรรมนักเรียน ครั้งที่ 70
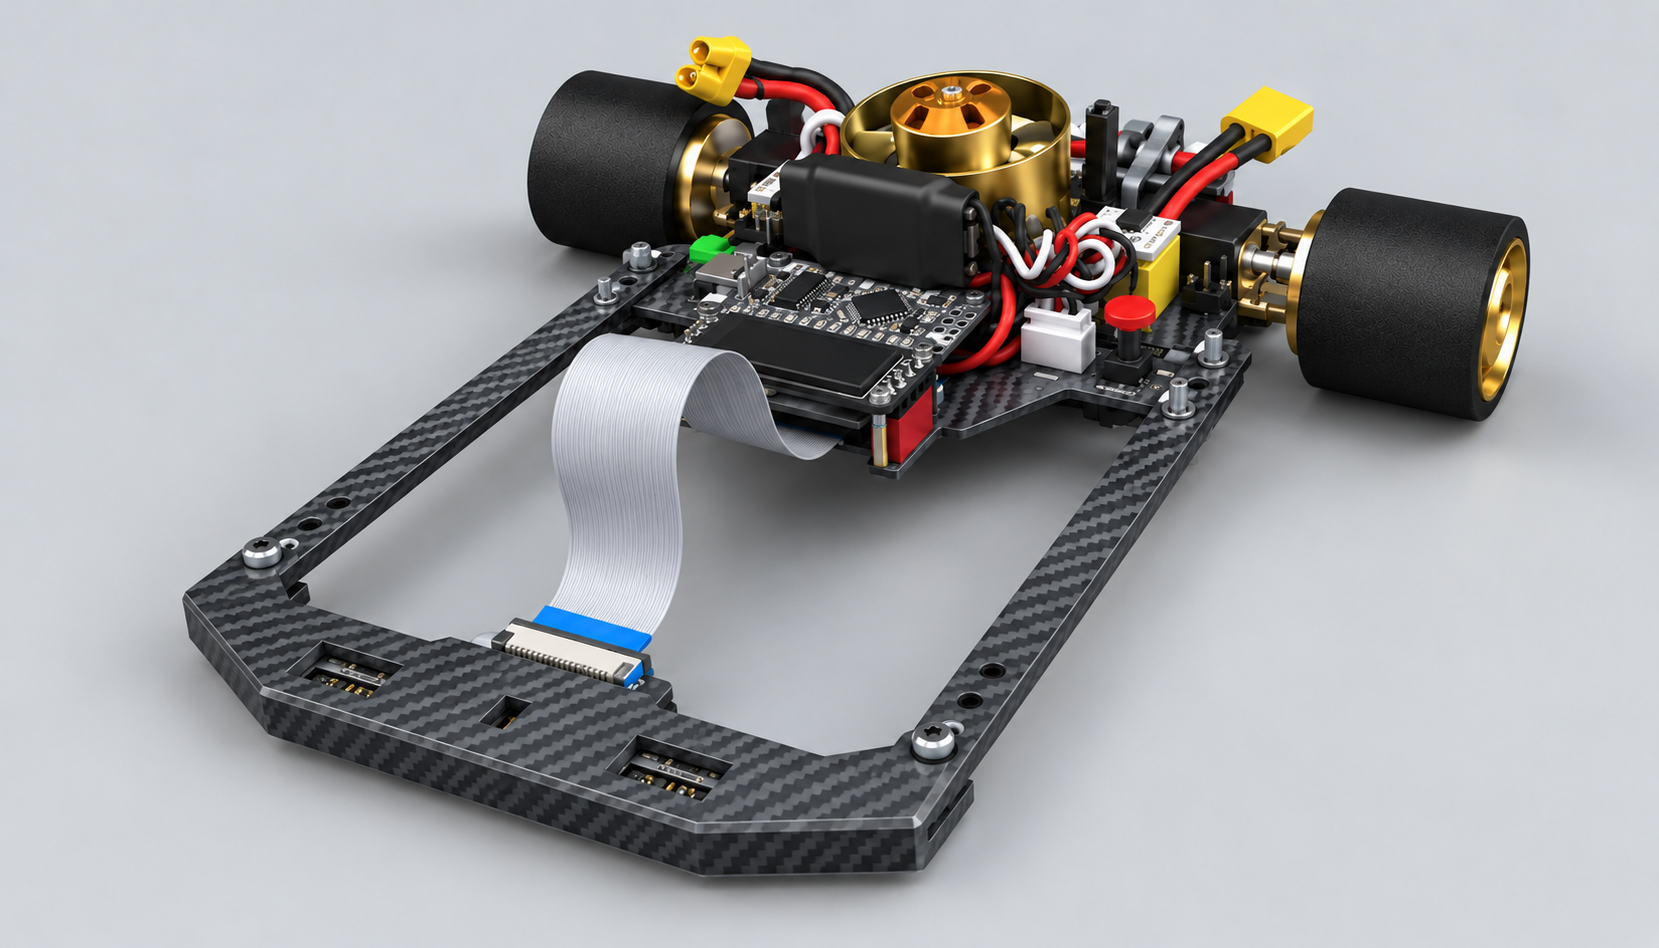
อ่านเซนเซอร์ เขียนกลยุทธ์ P/PID และจับเวลาครบรอบ
สนามอ้างอิง 2 แบบ + สนามใหม่ 4 แบบ พร้อมตัวแก้ไข
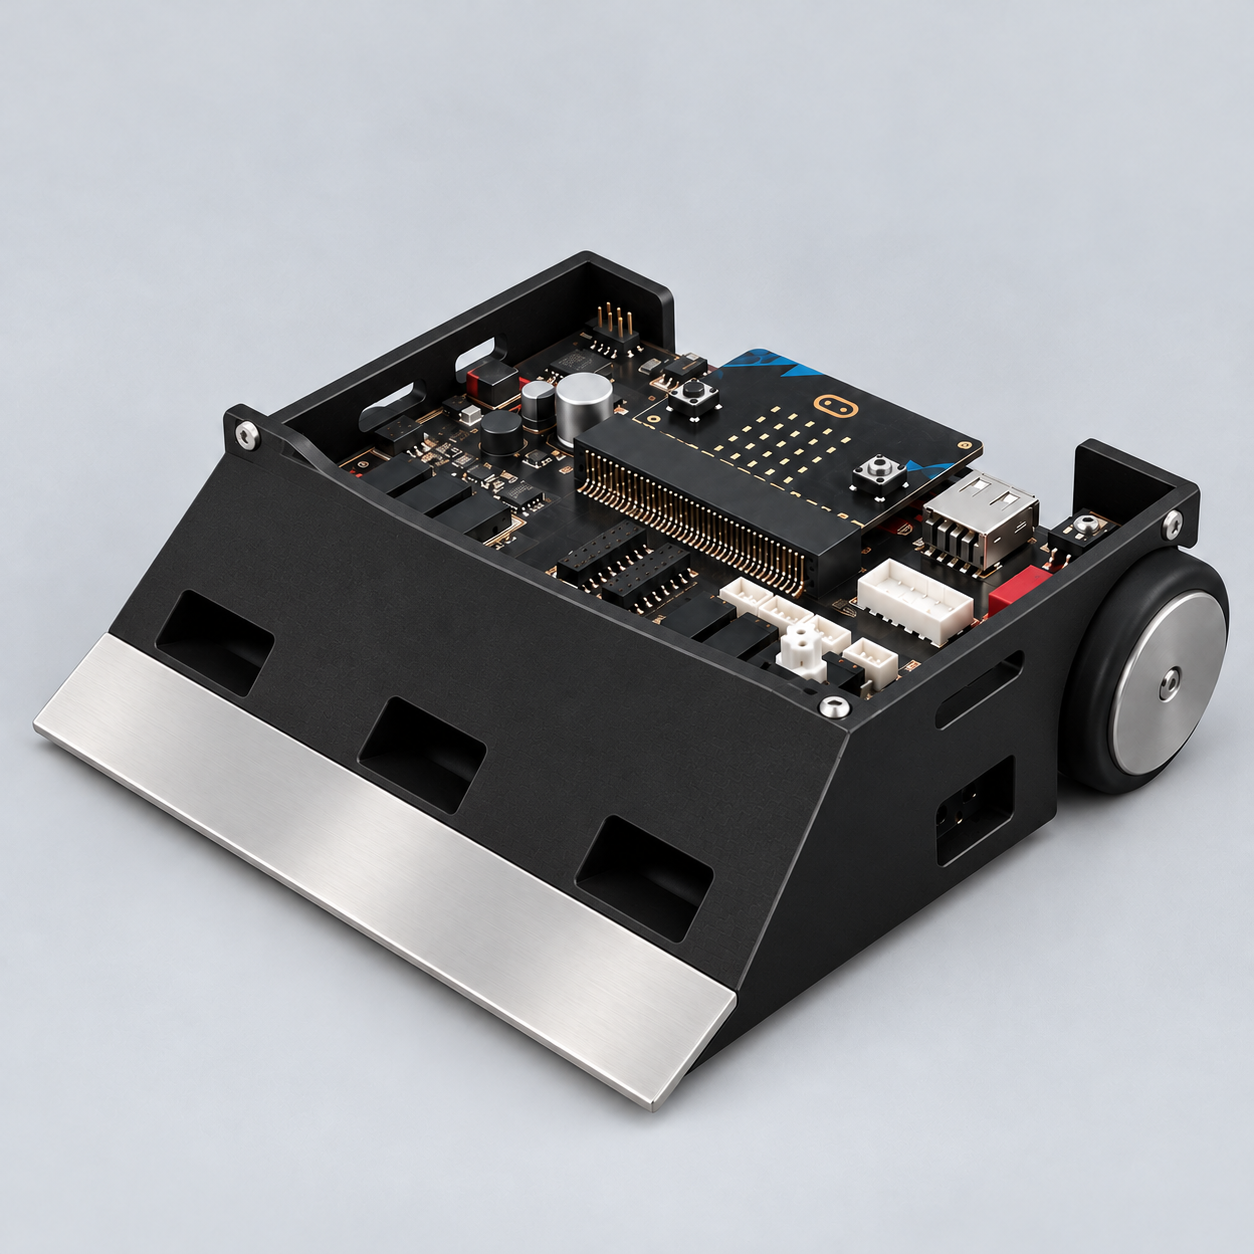
เขียนบล็อก อ่านเซนเซอร์ขอบและคู่ต่อสู้
ฝึกเดี่ยว แข่งAI และเปรียบเทียบโปรแกรม
เขียนความคิด ให้หุ่นยนต์ลงมือทำ
คู่มือและเกณฑ์ฝึก · สนามฝึกที่เพิ่มเพื่อการเรียนรู้ · เวลา60วินาที · หยุดนิ่ง0.3วินาทีเป็นเกณฑ์ฝึก · ไม่รวมคะแนนแข่งขันเต็มสนาม
อ้างอิงมีชุดบรรจุ–ปล่อยหน้า/หลัง ไม่มีแขนหยิบจากพื้น · ความจุชุดละ5ลูกและตำแหน่งปล่อยเป็นค่าประมาณ · โหมดแข่งขันห้ามหยิบกลับ/เติมหลังRetry
กดพักเพื่อดูคำสั่งถัดไปและค่าเซนเซอร์
ใช้สนามเต็มปัจจุบัน · ผ่านลูกระนาด + เก็บ Checkpoint/ส่งลูกทั้ง4จุด + กลับ START · เลือกลำดับเดินทางเอง ไม่เพิ่มคะแนนพิเศษ · อ้างอิงมีชุดบรรจุ–ปล่อย ไม่ใช่แขนหยิบจากพื้น
คู่มือภารกิจรวม วิเคราะห์ข้อผิดพลาด และเปรียบเทียบโปรแกรมเหตุผล เวลา คำสั่ง และเซนเซอร์จากบันทึก · Retryเก็บค่าก่อนย้ายหุ่น · กดเหตุการณ์เพื่อเปิดย้อนหลัง
A = โปรแกรมปัจจุบัน · B = สำเนาหรือไฟล์โครงงาน · ทั้งสองต้องใช้สนาม อุปกรณ์ ค่าฟิสิกส์ และปุ่มเริ่มเดียวกัน · ไม่เปลี่ยนโครงงานหรือผลเดิม
ค่าnoise=0 และมอเตอร์สมดุลอาจได้ผลเหมือนกันทุกseed · เวลาสรุปเฉพาะรอบที่สำเร็จ · ปุ่มย้อนหลังจะจำลองซ้ำจากสำเนาโปรแกรมและseedที่บันทึก แล้วตรวจว่าผลตรงกันก่อนเปิด
แบบจำลองเชิงการศึกษา: ล้อ 4 ล้อใช้แบบจำลองขับเคลื่อนซ้าย–ขวาในระนาบ อุปสรรคสะพานและลูกระนาดลดความเร็วโดยประมาณ ยังไม่มีฟิสิกส์ช่วงล่างหรือการพลิกคว่ำ ผลจริงอาจต่างจากตัวจำลอง